報道発表資料


株式会社Technology Frontier

AGRICULTURAL SPRAY DRONE MANAGEMENT

農業用散布ドローンの散布管理システム「TF-AgriDrone」を開発
実証パートナーを募集

iPad で 面積当たりの散布量(L/10a)を指定するだけで、機体側が目標流量を計算し、流量計の実測で確かめながら散布。 異常時は機体側で散布を止めて自動では再開せず、散布の記録を実測・推定・欠測に分けて残します。 AI が原因の推定や区域ごとの量、気象の目安を助言し、判断は人が行います。

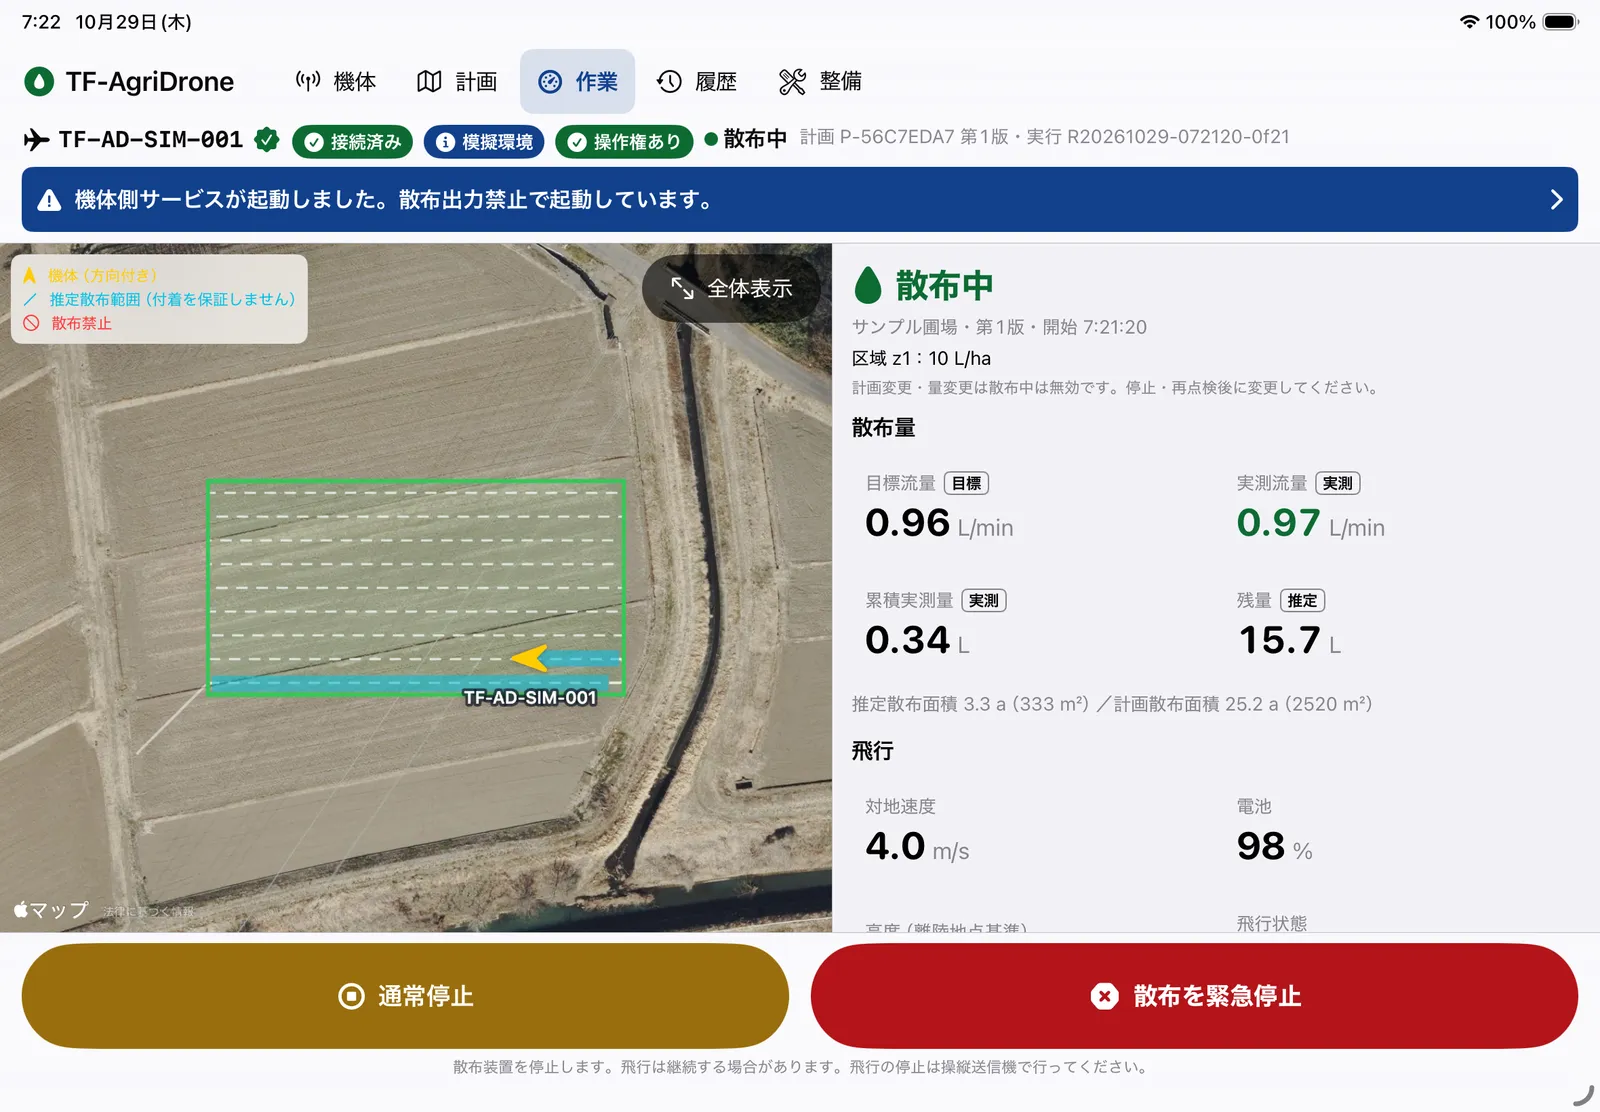
TF-AgriDrone の作業監視画面。衛星地図上の圃場と推定散布範囲、目標流量 0.96 L/min と実測流量 0.97 L/min、累積実測量、対地速度、電池、通常停止と散布の緊急停止のボタンを表示している

SUMMARY

概要

株式会社Technology Frontier(以下、当社)は、農業用散布ドローン向けの散布管理システム「TF-AgriDrone(ティーエフ・アグリドローン)」を開発しました。本日より、実機での試験と改善にご協力いただく実証パートナーの募集を開始します。

TF-AgriDrone は、iPad の操作・監視アプリと、機体に搭載する「機体側サービス」で構成されます。機体側サービスはオープンソースの飛行制御ソフトウェア ArduPilot と MAVLink で接続し、除草剤などの液剤や粒状肥料の散布について、面積当たりの量の指定、目標流量の自動計算、流量計の実測による確認、散布の停止、実績の記録を受け持ちます。

あわせて、散布の判断を支える AI による助言機能(流量異常の原因推定、校正ずれの検知、作業報告書の下書き、散布可否の気象判定、経路の最適化、区域別の散布量の提案、人・動物の検知による散布停止、機体の予知保全)を搭載しました。AI は提案のみを行い、採否は人が判断します。

TF-AgriDrone は現在、模擬機体と模擬散布装置で全機能の動作を確認した段階です。実機での飛行は未実施で、対象機体・散布装置の選定と段階的な試験を実証パートナーとともに進めます。

BACKGROUND

開発の背景:散布の「量」と「止め方」を説明できるように

ドローンによる防除や施肥は広く使われるようになりました。一方で、委託作業の報告や試験区の評価、安全面の説明では、どれだけの量をどこに撒いたのか、異常時にどう止まるのかを、記録にもとづいて示すことが求められます。

散布量の根拠が残りにくい

機体の速度や旋回で流量は変わります。実際に流れた量を記録として残し、計画との違いを後から確かめられる仕組みが必要です。

異常時の止まり方が分かりにくい

詰まりや液切れ、通信の途絶が起きたとき、散布が止まったのか、飛行はどうなるのかを、操作する人が誤解なく把握できる必要があります。

機体・装置の選択肢を広げたい

研究機関や機体メーカーでは、目的に合わせて機体や散布装置を選び、散布の制御と記録を共通の仕組みで扱いたいという要望があります。

多言語の現場への対応

外国籍のスタッフが作業に加わる現場では、安全に関わる表示や警報を母語で確認できることが重要です。

FEATURES

TF-AgriDrone の主な特長

操作者は屋外で iPad を横向きに持って使います。機体ID・単位・停止ボタンは、文字を拡大しても欠けないように配置しています。

01

面積当たりの量を指定し、実測で確かめる

L/10a・L/ha(粒剤は kg)で量を指定すると、機体側が対地速度と有効散布幅から目標流量を計算し、散布装置へ指示します。

  • 目標流量 = 面積当たり量 × 対地速度 × 有効幅 × 60 ÷ 10,000 を走行中に更新
  • 流量計の実測値で確かめ、偏差が続けば散布を停止(上限に丸めて続行しない)
  • 旋回・低速・区域外では「散布待機」となり、理由を画面に表示
  • 未取得・更新停止の値をゼロに見せない表示
作業監視画面。目標流量と実測流量を並べて表示し、地図には圃場と推定散布範囲を表示
作業監視:目標 0.96/実測 0.97 L/min(模擬環境)

02

開始前に、条件がそろったことを機体側が確かめる

機体と散布装置の構成、計画の版、飛行計画の読戻し照合、校正、位置情報の鮮度、独立散布停止の解除など13項目を自動で検査します。

  • 手動の現場確認は自動検査と分けて記録し、センサーの不成立を上書きできない
  • 開始確認では機体ID・計画版・材料・量と単位・有効幅・校正IDを読み合わせ
  • 「この操作では離陸しません」と明示し、散布の開始と飛行を分離
散布前点検の画面。機体・装置の構成、計画の登録・版、飛行計画の照合、校正などの自動検査がすべて成立と表示
開始内容の確認画面。機体ID、計画名と版、材料区分、区域ごとの散布量、有効散布幅、校正ID、この操作では離陸しませんの表示
左:散布前点検/右:開始内容の確認

03

止める操作は一度で確実に、再開は慎重に

散布の緊急停止は確認画面なしの1タップで送信し、模擬環境では操作から実停止の確認まで約1.3秒でした。

  • 散布の停止と飛行の停止を分離(散布を止めても飛行用モーターは止めない)
  • 操作端末との通信が途絶えたら機体側で散布を停止し、再接続しても自動では再開しない
  • 緊急停止は自己解除せず、警報の確認・原因解消・復帰手続き・再点検を経て再開
  • 流量が下がらない場合は「停止未確認」と表示し、停止済みとは扱わない
緊急停止後の作業画面。異常停止の表示と、散布の緊急停止中・再開には点検が必要ですの警報
警報と復帰手続きの画面。未確認の警報があるため復帰条件が成立していないことを表示
左:緊急停止後(異常停止を保持)/右:警報と復帰手続き

04

散布の記録を、実測にもとづいて残す

累積量は流量計の実測を時間で積み上げた値です。計測が欠けた区間は推測で補わず「欠測」として区別します。

  • 計画の版・校正ID・警報と紐付けて、どの条件で散布したかを後から追跡
  • 計画散布面積と推定散布面積を区別(重複を二重に数えない)
  • 記録の正本は機体側に置き、通信が途絶えても記録は残る
  • 作業報告書の下書きを自動作成し、共有できる
実績詳細の画面。累積実測量、計測欠落、計画散布面積、推定散布面積、校正ID、停止確認済みと、地図上の航跡
実績詳細:累積実測量・欠測・航跡

05

圃場の計画を地図で作り、AI が区域ごとの量を提案

衛星地図の上で圃場境界・区域・散布禁止区域・飛行禁止区域を描きます。生育の強弱から区域ごとの量の案を AI が作り、操作者が上限・下限の範囲で採否を決めます。

  • 登録時に装置の能力外・最小安定流量未満の計画を拒否
  • 確定した版は変更できず、変更は新しい版として登録
  • 経路は走査の向きを探索して旋回を減らし、飛行禁止区域を迂回。補給回数も見積もり
  • 薬剤・肥料の使用基準はアプリが判断せず、操作者が決める
圃場・計画の編集画面。衛星地図上の圃場境界と頂点、右側に境界の点の一覧
AI による区域別の量の提案画面。圃場を15区域に分け、生育が弱い・標準・旺盛の3段階で色分けし、それぞれの散布量を表示
左:圃場・計画の編集/右:AI による区域別の量の提案(模擬の生育マップ)

06

外国籍のスタッフも同じ画面で(8言語)

画面の文言だけでなく、機体側から届く警報・点検結果・エラーの文章も、アプリの表示言語で表示します。記録は日本語のまま保持します。

  • 表示言語は iPadOS のアプリごとの言語設定で切り替え
  • 組み立てて表示する括弧や区切りも言語に合わせて調整
  • 日本語
  • English
  • 简体中文
  • 한국어
  • Português
  • Español
  • Français
  • Deutsch
英語表示の散布前点検画面。機体側から届く点検結果も英語で表示
ドイツ語表示の機体接続画面
中国語(簡体字)表示の機体接続画面
左から:English/Deutsch/简体中文

SAFETY

散布を止めるしくみ

iPad は操作と監視を担い、散布を止める判断は機体側サービスと散布装置が持ちます。iPad の画面ロックやアプリの停止に、安全を頼りません。

事象機体側の動作
独立散布停止(物理入力)最優先で散布を止めて保持。飛行用モーターは止めない
操作端末との通信断機体側で散布を停止。再接続しても自動では再開しない
散布装置との通信断散布装置側の監視タイマーでも自ら停止。停止を確認できなければ「停止未確認」の警報
流量が目標と合わない許容偏差と継続時間を超えたら散布を停止し、目標と実測を記録
位置・速度情報の更新停止散布を待機。飛行は別の安全設定で扱う
区域外・散布禁止区域境界に余裕をとり、遅れを見込んで散布を待機
機体側サービスの再起動散布出力を禁止した状態で起動し、以前の散布中の状態を復元しない
散布中

散布許可と実際の流量を確認済み

散布待機

旋回・区域外などの理由を表示

停止処理中

停止要求済み・停止を確認中

異常停止

原因と復帰条件を確認

監視時間・許容偏差・停止時間などの安全設定値は、実機試験で決定します。確定していない値が残る構成では、運用散布ができない仕組みにしています。状態は色だけでなく文字と記号でも表示します。

AI ADVISORY

AI による助言のしくみ

AI は散布の判断を支える助言を行います。散布を始める・量を増やす方向には直接作用しません。

提案するだけ

採否は人が決め、最終判定は決まったルールで動く点検・散布許可が行います。

止める方向だけ

直接作用するのは人・動物の検知による散布停止だけ。検知が消えても自動で再開しません。

推定と明示して記録

出力は「推定」と表示し、使ったモデルの名前と版を記録に残します。

機能内容
流量異常の原因推定停止時に「詰まり/液切れ/弁の不良/流量計の故障」の可能性と点検箇所を示す(停止の判定には使わない)
校正ずれの検知同じ量を出すのに必要な出力の変化から、ポンプの摩耗などを捉えて再校正を勧める
作業報告書の下書き機体側の記録から散布量・欠測・警報をまとめた報告書の下書きを作成
対処手順アシスタント警報や質問に、取扱手順の該当箇所を示す(インターネット接続なしで動作)
散布可否の気象判定機体の風推定や予報から、飛散・流亡のおそれを「散布可/注意/見合わせ推奨」で示す
経路の最適化走査の向きの探索、飛行禁止区域の迂回、補給・電池交換の回数の見積もり
区域別の量の提案生育マップを格子に分けて3段階に分類し、上下限の範囲で区域ごとの量の案を作成
人・動物の検知機体カメラで検知したら散布を止めて保持(現在は模擬センサーで動作確認)
予知保全振動と電池の内部抵抗の推移から、点検が必要になる時期を予測
警報の画面。流量が目標に達していないため散布を停止したという警報に、AI による原因の推定としてノズル・配管の詰まりの可能性が高いことと点検箇所を表示
警報に添える原因の推定(参考)
散布前点検の画面。AI の助言として、風速・突風・降水確率から見合わせを推奨する表示と、助言を確認したことの現場確認項目
散布前点検の気象の助言
対処手順のアシスタント。流量が目標に達しない場合の点検手順4つと復帰の条件を表示
対処手順のアシスタント

原因推定のモデルは模擬散布装置のデータで学習したもので、実機での精度は未評価です。実機の地上試験で集めたデータで学習し直します。区域別の量の提案は、実際の圃場では多波長カメラなどによる生育の測定が必要です。

FUNCTIONS

主な機能一覧

機体接続・識別認証、機体と散布装置の構成照合、操作権(同時に一つの端末のみ)、対象機体IDの読み合わせ
圃場・散布計画地図上での境界・区域・散布禁止/飛行禁止区域の編集、区域別の量、単位の換算(L/10a・L/ha、kg)、計画の版管理、端末内の下書き
飛行計画の連携ArduPilot への飛行計画の送信と読戻し照合(MAVLink)、経路の最適化
散布前点検・開始13項目の自動検査、手動の現場確認、開始内容の確認、要求の重複・期限切れ・古い操作の拒否
作業監視・停止目標/実測流量、累積量、対地速度、電池、風、位置の鮮度、通常停止・散布の緊急停止
警報・復帰警報の確認と原因解消の区別、復帰手続き、AI による原因の推定と対処手順
実績・報告実行一覧、累積実測量・推定量・欠測、航跡と推定散布範囲、作業報告書の下書き
整備・校正地上校正の記録(前回を上書きしない)、安全設定値の表示、機体の予知保全、模擬環境での故障の再現
液剤・粒剤液剤は流量計で実測、粒剤は校正に基づく推定供給量として明示

EFFECTS

期待される効果(目標)

当社が設計段階で定めた目標です。実際の効果は、実証パートナーとの試験で測定して検証します。

全実行

散布量の実測記録

計画版・校正・警報と紐付けて残す

即時

作業報告書の下書き

作業後すぐに記録から作成

数秒

緊急停止の確認

模擬環境で約1.3秒。実機で検証

8言語

警報・点検結果の表示

機体側の文言もアプリの言語で

PARTNER PROGRAM

実証パートナーの募集

機体・散布装置の選定から段階的な試験までを一緒に進め、実際の作業での評価と改善にご協力いただけるパートナーを募集します。

募集対象

  • ドローンによる防除・施肥を行う農業法人・生産者団体
  • 試験研究機関(区域別の散布量や散布記録の評価)
  • ArduPilot 対応の農業用機体や散布装置を開発するメーカー・システム会社

ご提供内容

  • 模擬環境でのデモと、目的に合わせた実証計画のご提案
  • 機体・散布装置・通信方式の選定と組み込みの支援
  • 校正・地上試験・操作教育の支援と、試験結果にもとづく改善

実証の進め方

  1. ヒアリング・機器選定

    対象作物・散布物・圃場と、機体・散布装置・通信方式を決めます。

  2. 液剤の地上試験

    水を使い、流量の計測と停止の仕組みを実機の装置で確かめます。

  3. 結合試験

    機体と装置を結合し、通信断・再起動・断線時の停止を確かめます。

  4. 管理された飛行試験

    薬剤を使わずに、境界・重複・停止の遅れを評価します。

飛行試験への移行は、各段階の結果を確認し、担当者の承認を得てから行います。実際の運用にあたっては、航空法に基づく許可・承認、農薬の使用基準など関係法令と運用ルールに従ってください。本ページの画面は模擬環境のもので、機体名・圃場名は架空です。

ROADMAP

今後の予定

実証パートナーとの試験結果を踏まえ、次の開発を予定しています(提供時期は未定です)。

実機データでの再学習

地上試験・飛行試験で集めたデータで、原因推定や校正ずれ検知のモデルを学習し直します。

カメラ・多波長センサーの連携

機体カメラによる人・動物の検知と、多波長カメラによる生育マップの取込みを実機に対応させます。

通信の暗号化と長距離通信

操作端末と機体の通信の暗号化と、圃場の広さに合わせた通信方式に対応します。

FAQ

よくある質問

今使っている市販の農業用ドローンで使えますか?

TF-AgriDrone は、ArduPilot で制御し、外部の計算機と MAVLink で接続できる機体を前提としています。すべての市販機に接続できるわけではありません。機体ごとの接続の可否や改造・保証の条件は、実証の最初に確認します。

薬剤の散布量をアプリが決めてくれるのですか?

いいえ。散布量は操作者が指定します。AI による区域別の量の提案も、操作者が決めた上限・下限の範囲で案を示すだけです。薬剤・肥料の適用可否や使用基準をアプリが判断することはありません。

iPad との通信が切れたらどうなりますか?

機体側で散布を停止します。再接続しても自動では再開せず、状態を確認したうえで点検からやり直します。飛行の扱いは機体と操縦送信機の安全設定に従います。

AI が勝手に散布を始めることはありますか?

ありません。AI は提案だけを行い、散布を始める・量を増やす方向には作用しません。直接作用するのは、人・動物を検知したときに散布を止めることだけで、検知が消えても自動では再開しません。

実証パートナーに参加するにはどうすればよいですか?

本ページのお問い合わせ先(info@technologyfrontier.co.jp)へご連絡ください。対象作物・散布物・圃場の規模・使用中の機体をお伺いしたうえで、模擬環境のデモと実証の進め方をご提案します。条件・費用は個別にご相談となります。

PRODUCT

製品概要

製品名TF-AgriDrone(農業用散布ドローンの散布管理システム)
構成iPad 操作・監視アプリ、機体側サービス(機体に搭載する小型計算機で動作)
対象機体ArduPilot(Copter)で制御し、MAVLink で外部の計算機と接続できる機体(個別に確認)
散布物調製済みの液剤(流量計で実測)、粒状肥料(校正に基づく推定)
対応端末iPad(iPadOS 17 以降)。iPhone でも監視・停止が可能
対応言語日本語、英語、中国語(簡体字)、韓国語、ポルトガル語、スペイン語、フランス語、ドイツ語
開発状況模擬機体・模擬散布装置で全機能の動作を確認済み。実機での試験は実証パートナーとともに実施
料金・条件実証の条件・費用は個別にご相談

CONTACT

実証パートナー・デモのお問い合わせ

対象作物や散布物、使用中の機体をお知らせいただければ、模擬環境での TF-AgriDrone のデモと実証の進め方をご提案します。報道関係の方からのお問い合わせも下記で承ります。

info@technologyfrontier.co.jp
会社概要
会社名株式会社Technology Frontier(Technology Frontier Co., Ltd.)
Webサイトhttps://www.technologyfrontier.co.jp/
お問い合わせinfo@technologyfrontier.co.jp

※ 記載の会社名・製品名は、各社の商標または登録商標です。ArduPilot はオープンソースの飛行制御ソフトウェアです。iPad・iPadOS は Apple Inc. の商標です。本リリースに記載の効果は当社の目標値または模擬環境での値であり、効果を保証するものではありません。